
Aus der Reihe Anwendungsbeispiele
Saugroboter sollen möglichst selbstständig arbeiten. Sie erkennen Hindernisse, ändern ihre Fahrtrichtung und navigieren eigenständig durch Räume. Doch was passiert, wenn ein Hindernis zwar vorhanden ist, von der Sensorik des Roboters aber nicht zuverlässig erkannt werden kann?
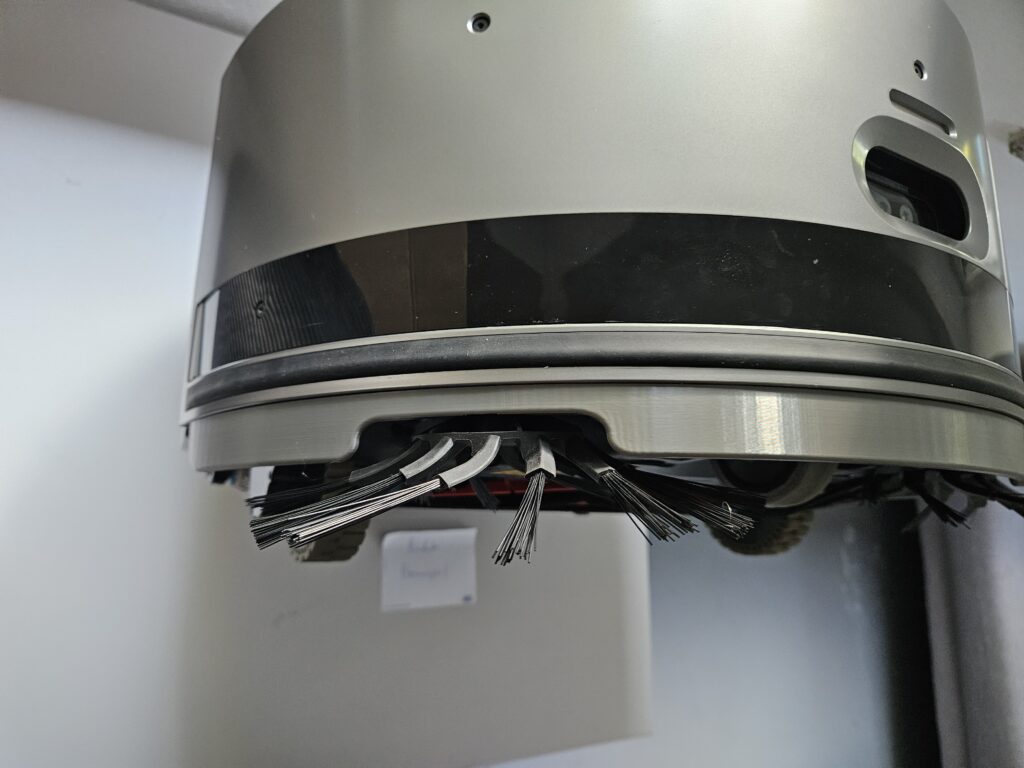
Genau vor dieser Herausforderung stand RV-Tech aus Recklinghausen. Bei bestimmten niedrigen Hindernissen blieb der Saugroboter hängen – beispielsweise an Freischwingerstühlen. Die Lösung war ein individuell entwickeltes Bauteil aus dem 3D-Drucker.
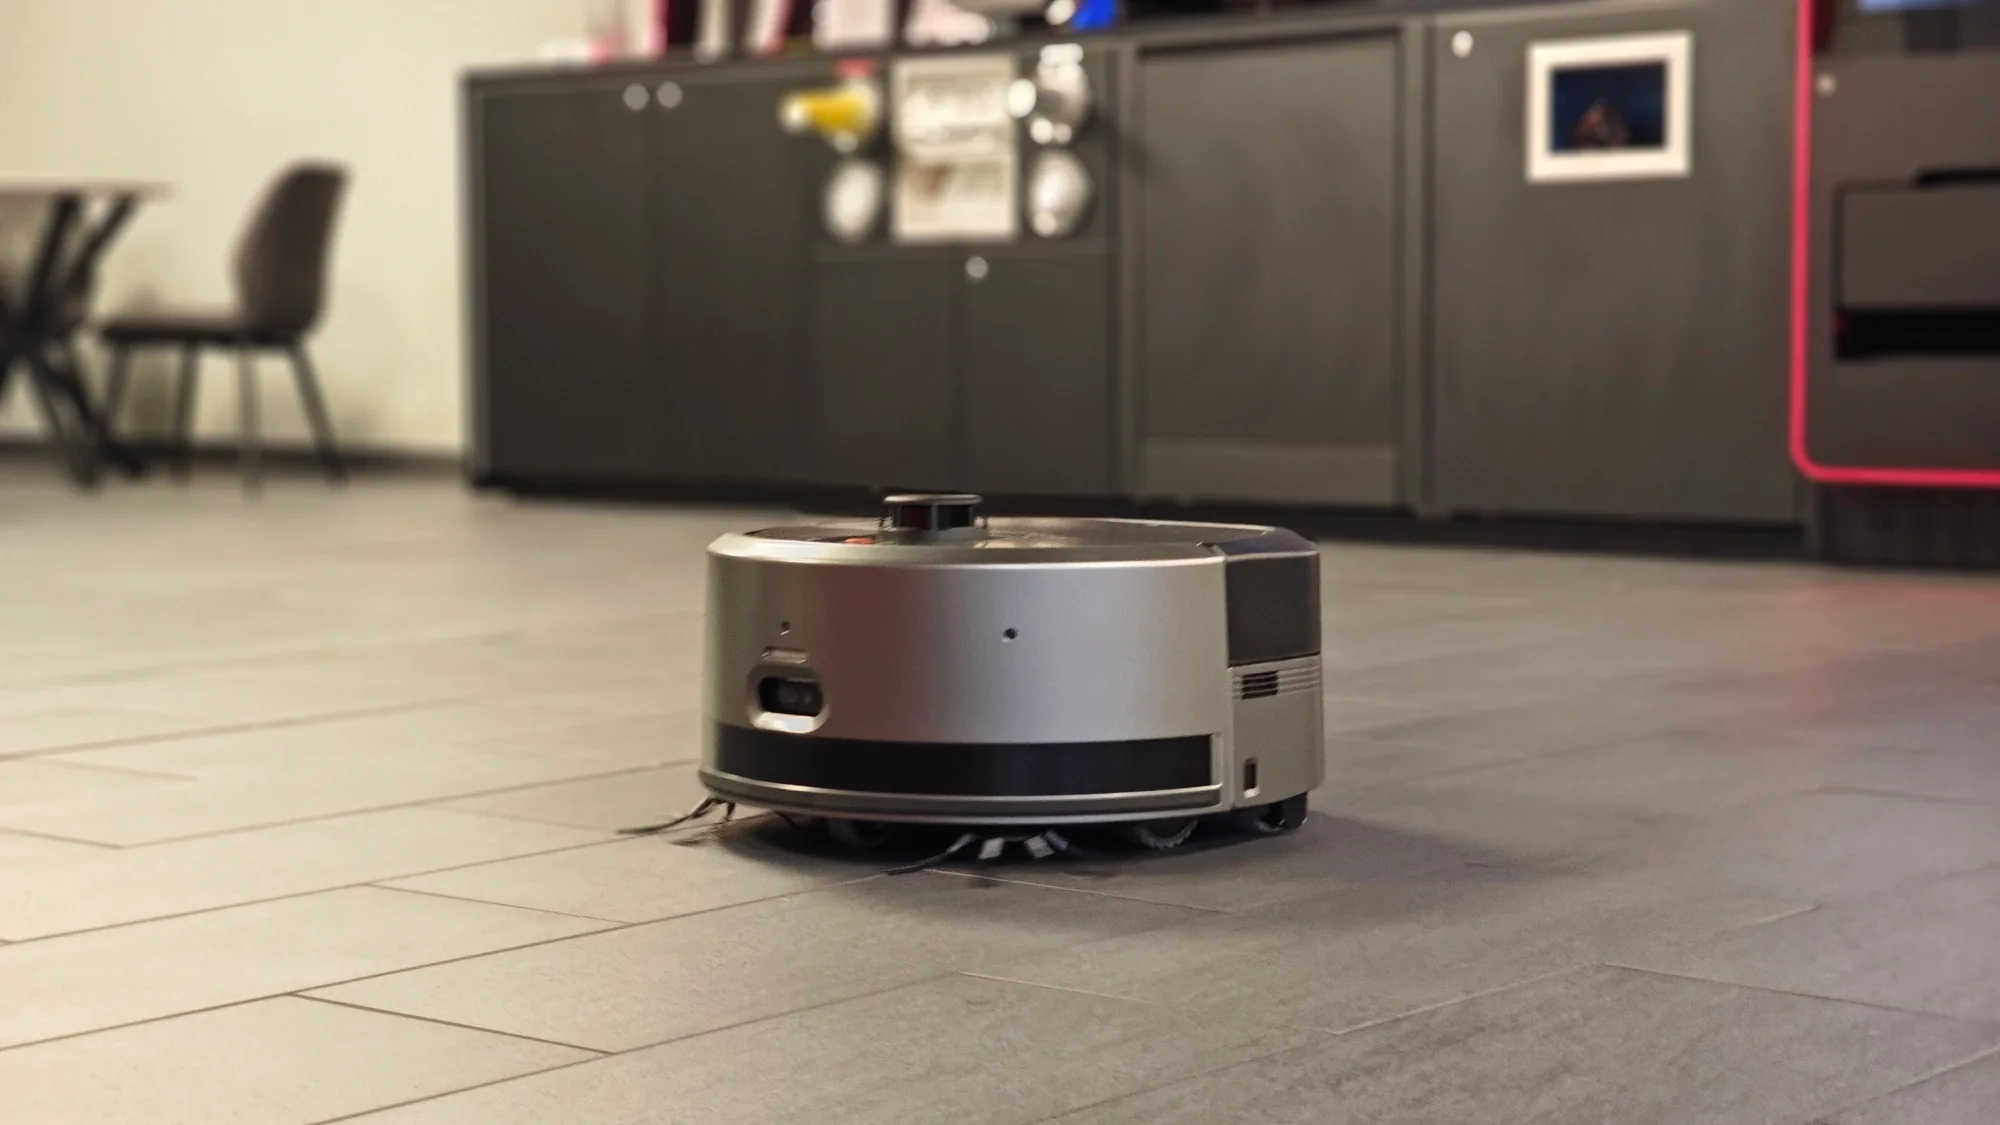
Das Problem: Hindernisse außerhalb der Bumperhöhe
Viele Saugroboter verfügen über eine umlaufende Bumperleiste. Mit dieser tastet der Roboter seine Umgebung ab: Trifft die Leiste auf ein Hindernis, erkennt das Gerät den Kontakt und verändert seine Fahrtrichtung.
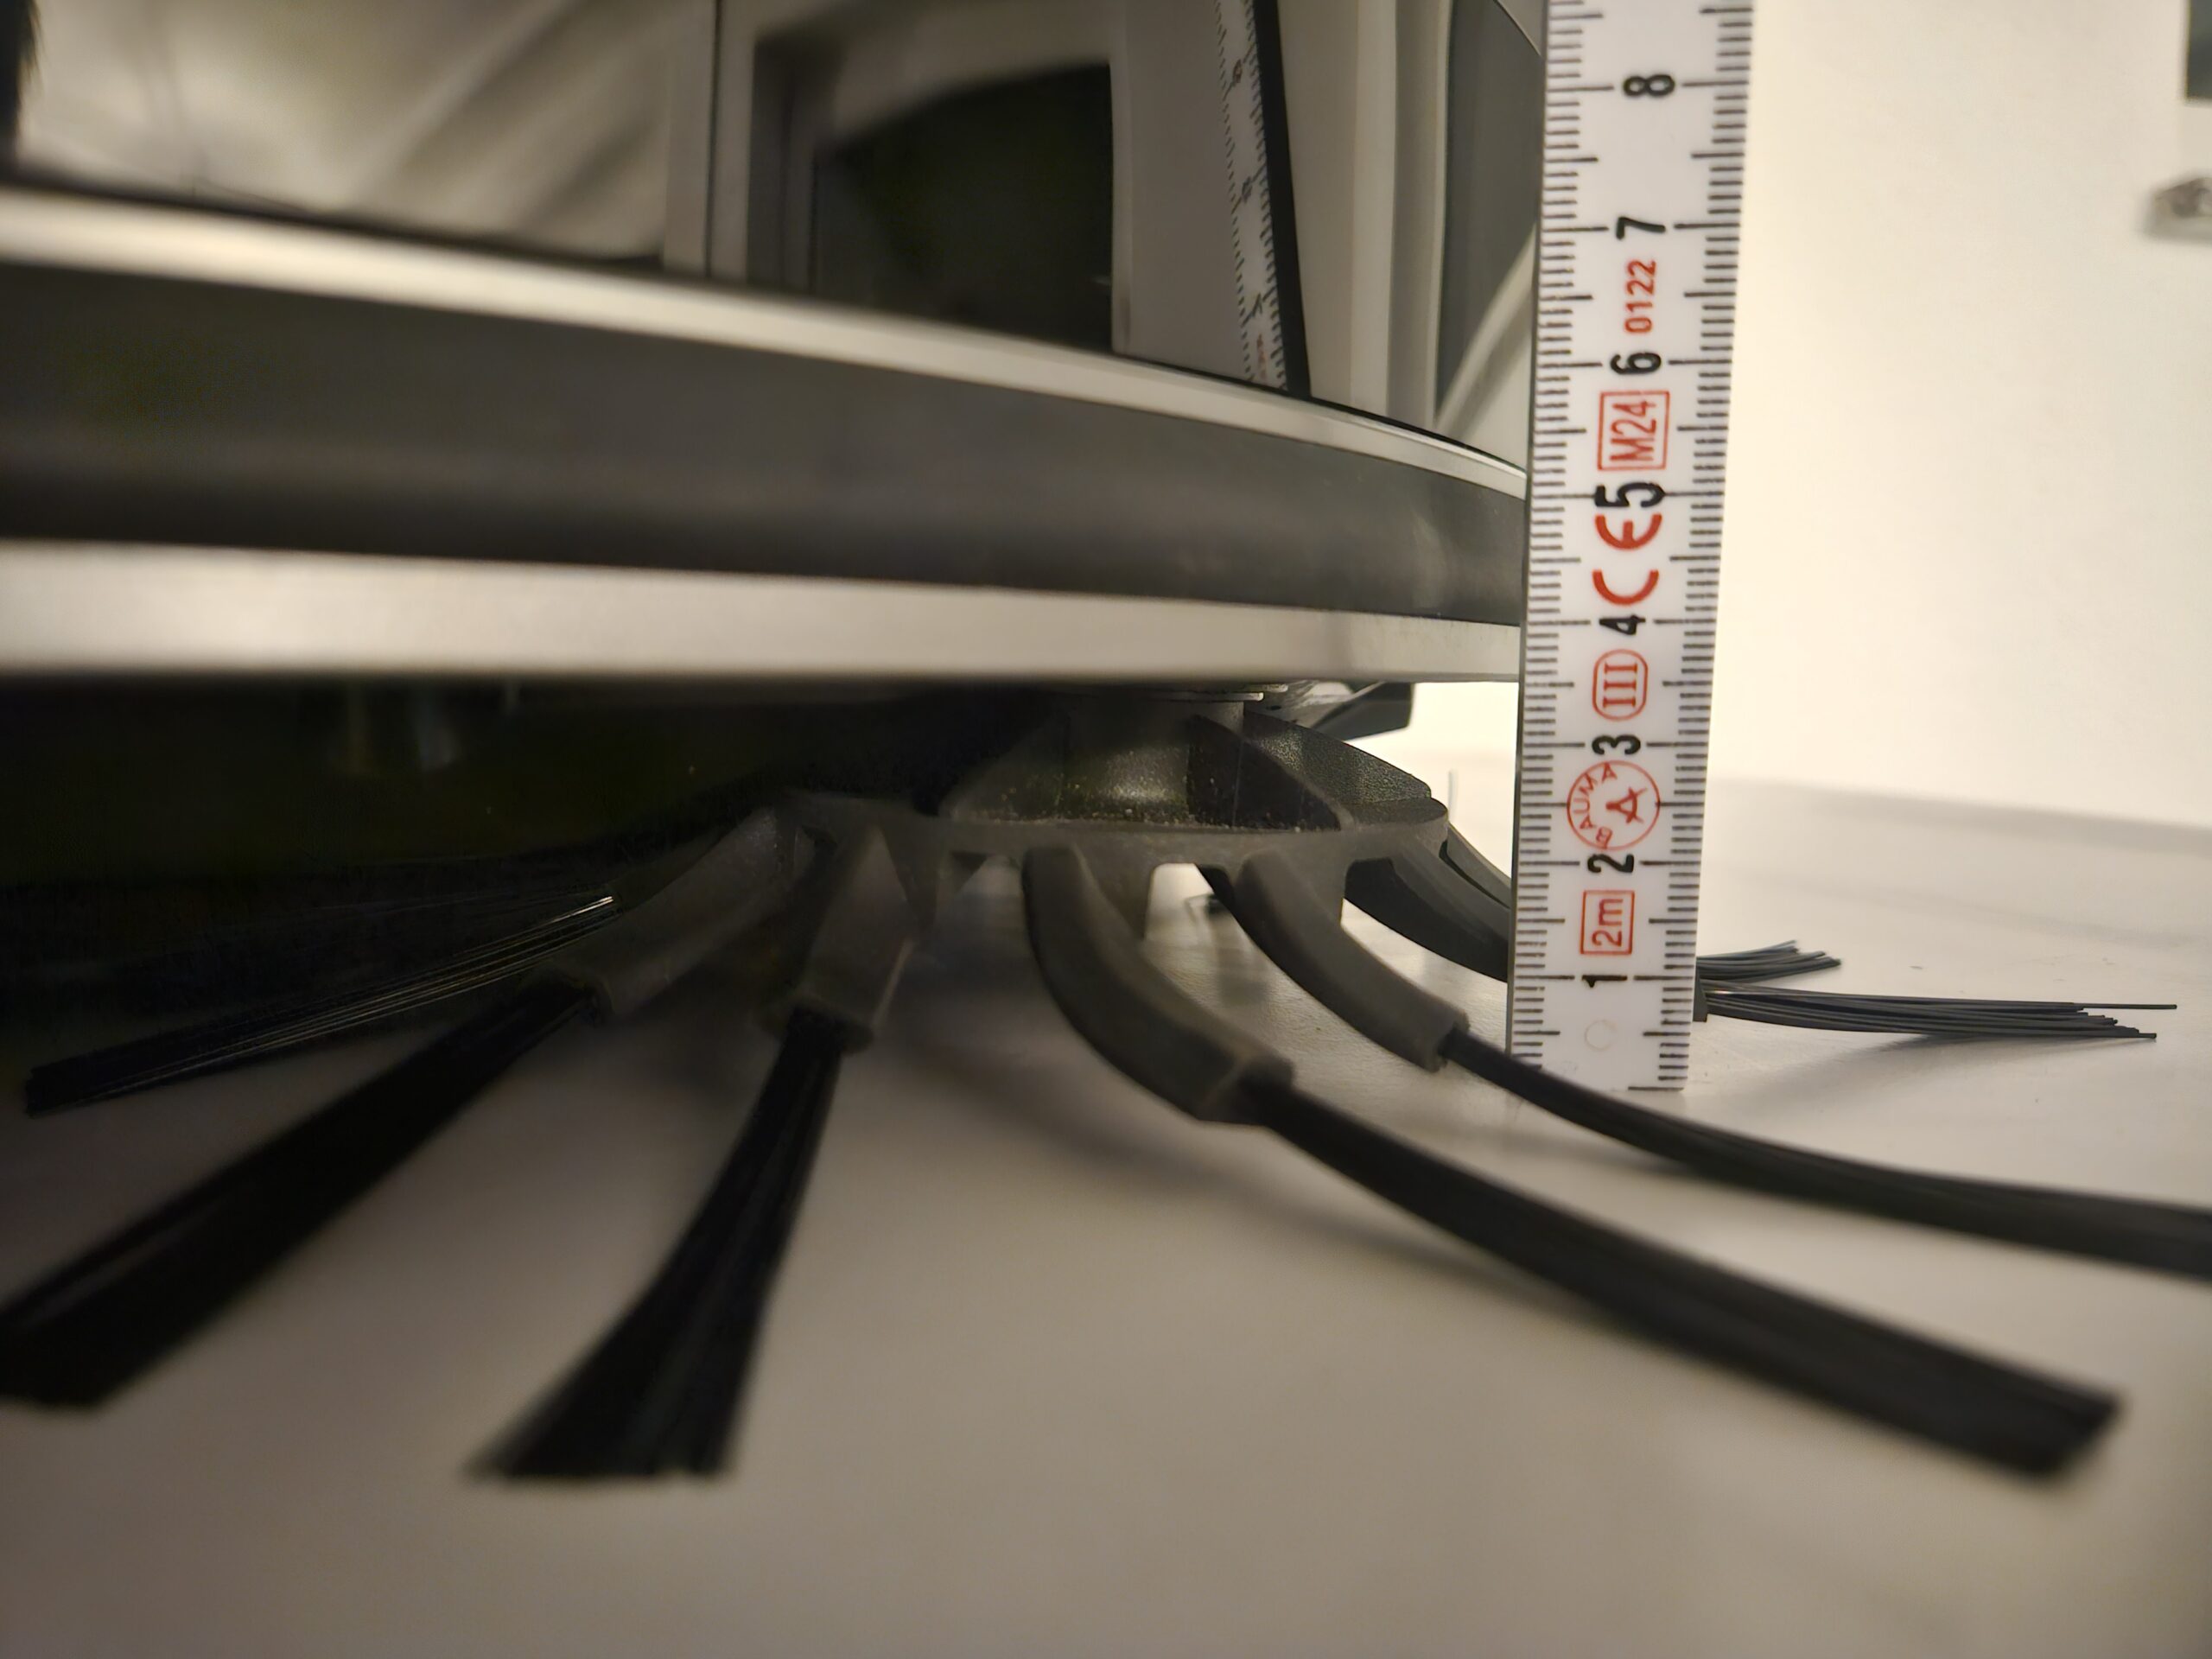
Das funktioniert bei vielen Hindernissen zuverlässig. Befindet sich ein Hindernis allerdings so niedrig oder ungünstig positioniert, dass es von der vorhandenen Bumperleiste nicht erfasst wird, kann der Roboter trotzdem weiterfahren.
Besonders problematisch sind beispielsweise Freischwingerstühle. Der Roboter erkennt das Hindernis nicht rechtzeitig, fährt auf die Strebe des Stuhls und kann sich dadurch festfahren.
Vom realen Roboter zum digitalen Modell
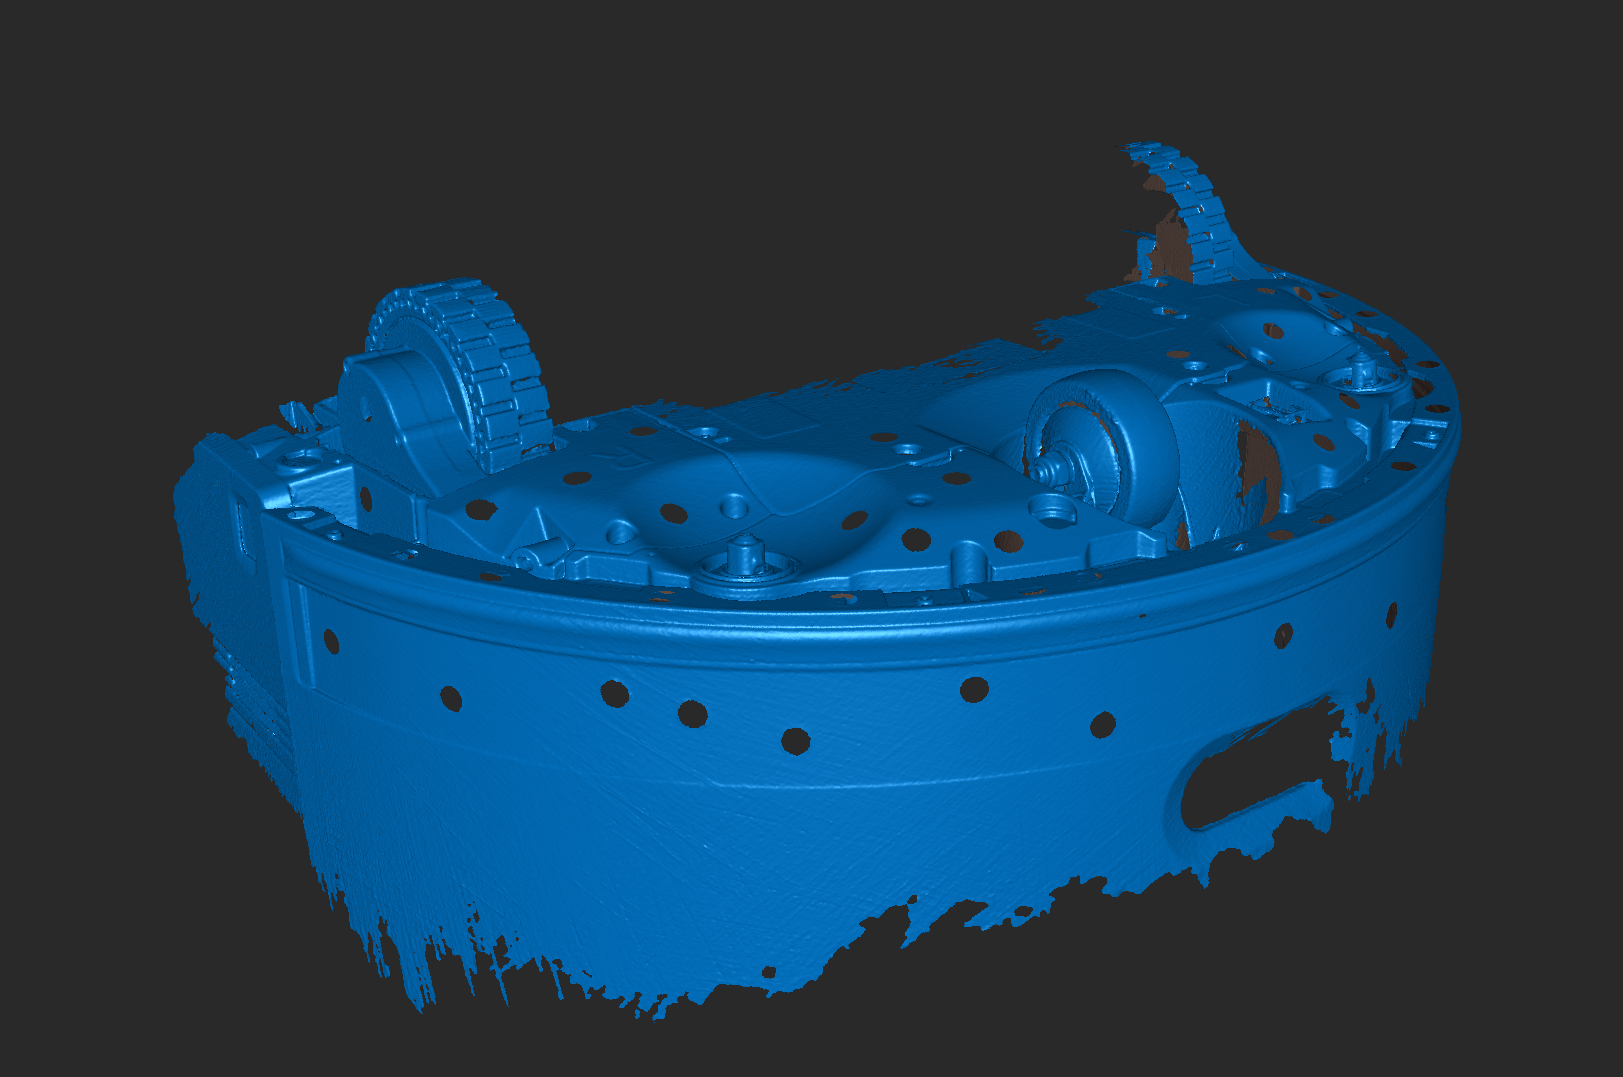
Für RV-Tech haben wir deshalb zunächst den vorhandenen Saugroboter 3D-gescannt. Dadurch konnten wir die tatsächliche Geometrie des Geräts digital erfassen und hatten eine präzise Grundlage für die anschließende Konstruktion.
Gerade bei einer Erweiterung, die direkt an einem bestehenden Gerät montiert werden soll, ist die exakte Kenntnis der vorhandenen Geometrie entscheidend. Befestigungspunkte, Abstände, Rundungen und die Bewegungsfreiheit der einzelnen Komponenten müssen berücksichtigt werden.
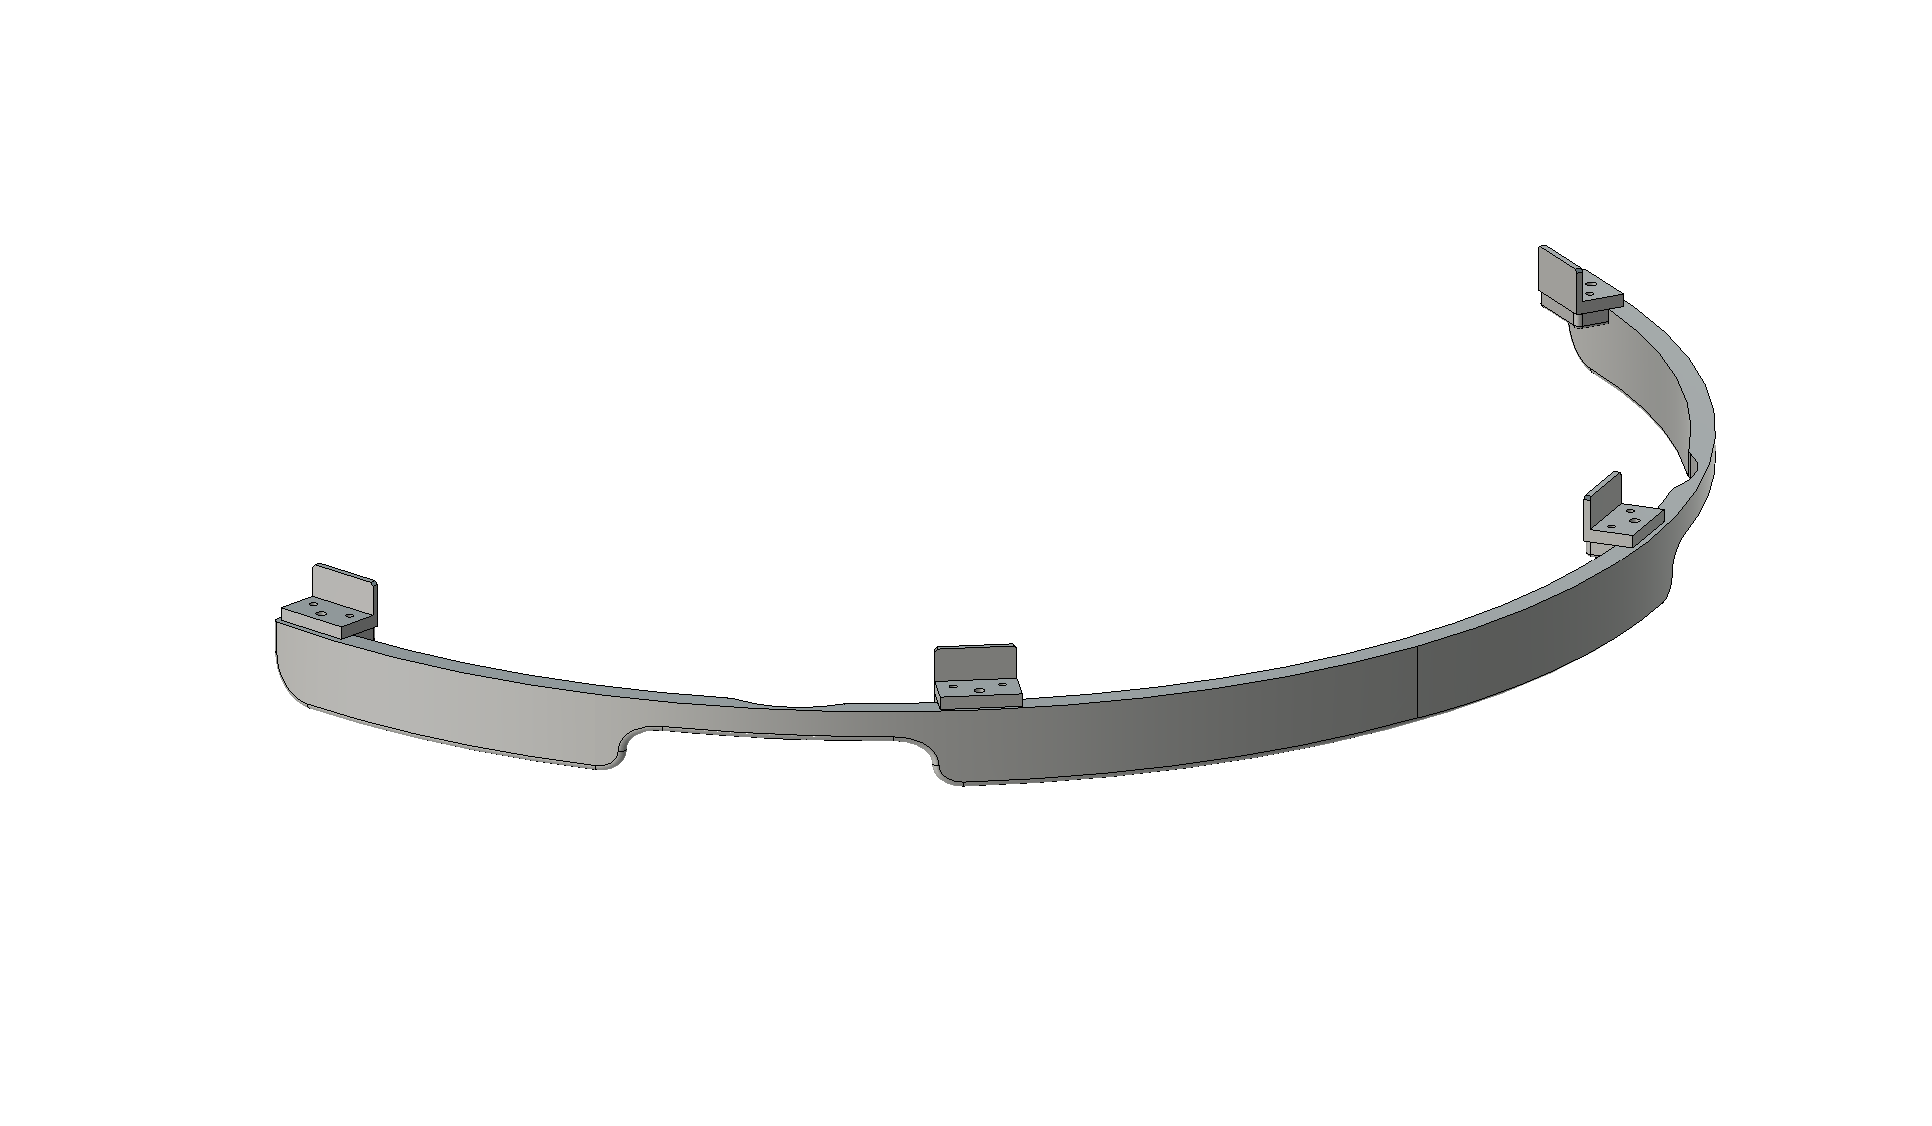
Auf Basis der Scandaten entstand anschließend im CAD die neue Bumper-Erweiterung.
Eine individuelle Lösung statt einer Standardkomponente
Das Ziel war dabei nicht, die komplette Sensorik des Roboters zu verändern. Stattdessen sollte die vorhandene Bumperfunktion gezielt erweitert werden.
Das neu entwickelte Bauteil wird am Gerät montiert und vergrößert den Bereich, in dem der Roboter mit niedrigen Hindernissen in Kontakt kommt.
So kann der Roboter beispielsweise die Konstruktion eines Freischwingerstuhls früher beziehungsweise zuverlässiger ertasten und seine Fahrt entsprechend korrigieren.
Aus einem zunächst sehr spezifischen Problem wurde damit ein passgenaues funktionales Bauteil, das genau auf das vorhandene Gerät abgestimmt ist.
3D-Druck ermöglicht schnelle Anpassungen
Bei einer solchen Anwendung spielt der 3D-Druck seine Vorteile besonders aus. Nach dem ersten CAD-Entwurf kann unmittelbar ein Prototyp gefertigt und am realen Gerät getestet werden.
Passt die Befestigung noch nicht optimal? Muss eine Kante verändert oder die Geometrie angepasst werden? Dann wird das digitale Modell entsprechend verändert und die nächste Version gefertigt.
Dieser iterative Prozess ist mit klassischen Fertigungsverfahren häufig deutlich aufwendiger. Beim 3D-Druck lässt sich die Konstruktion dagegen schnell anpassen, ohne zunächst Formen oder spezielle Werkzeuge herstellen zu müssen.
Wenn aus einem Scan ein echtes Ersatz- oder Funktionsteil wird
Das Projekt mit RV-Tech zeigt sehr schön, wie aus einer konkreten Problemstellung Schritt für Schritt eine individuelle technische Lösung entstehen kann.
Dabei ist der 3D-Druck nicht nur das Verfahren, mit dem das fertige Teil hergestellt wird. Die Kombination aus 3D-Scan und CAD ermöglicht es überhaupt erst, eine vorhandene Geometrie präzise zu erfassen und darauf aufbauend eine individuelle Erweiterung zu entwickeln.
Genau solche Anwendungen sind eine der großen Stärken der additiven Fertigung.
Sie sind auf der Suche nach einem Fullserviceanbierter Produktion Kunststoffeinzel-/ und kleinserienteilen? Wir unterstützen Sie von der Konzeptionierung bis zur Umsetzung.
Ihr Ansprechpartner
Gregor Stein
Vertriebsleitung
g.stein@3dpersolutions.de
0209 3616 6647

Mehr Anwendungsbeispiele:
 Neues Polizeipräsidium als Anschauungsmodell
Für Ten Brinke haben wir ein Architekturmodell hergestellt.
Zubehör für den Saugroboter aus dem 3D-Drucker
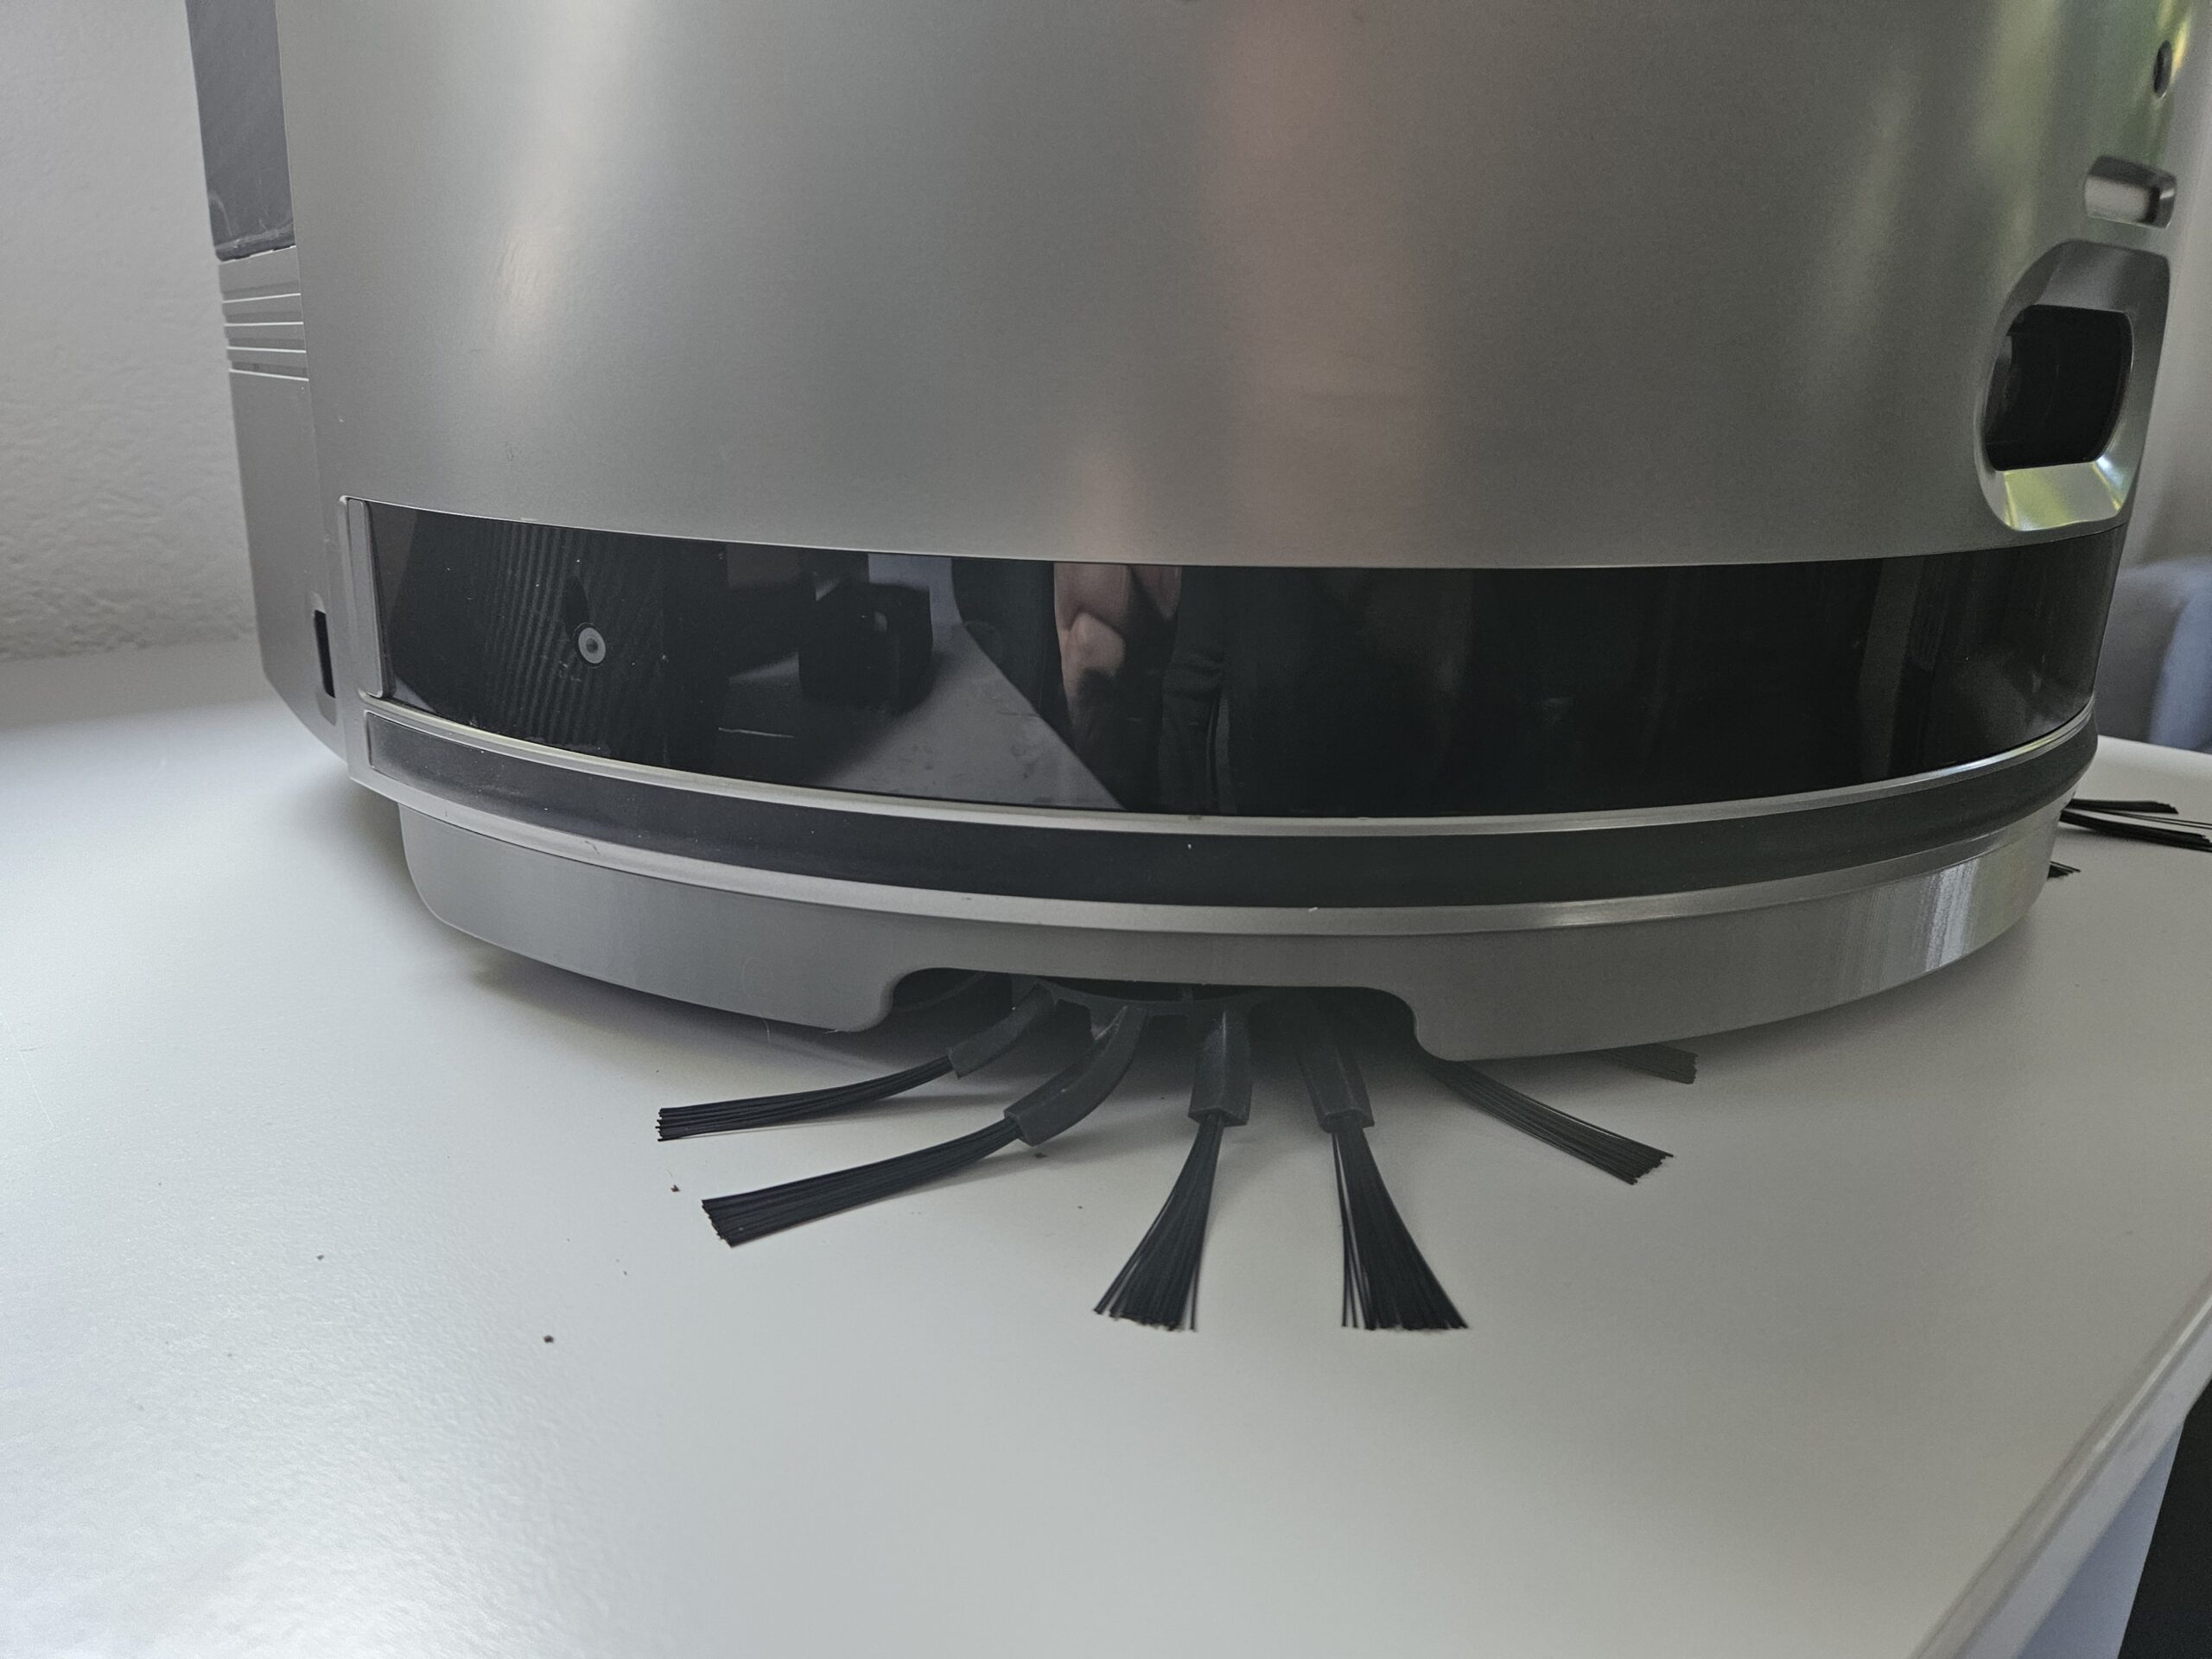
Für RV-Tech haben wir ein Zubehörteil für einen Indutriesaugroboter entwickelt
140 qm Fährten aus der Eiszeit digitalisiert
Einmaliges Digitalisierungsprojekt für Bottroper Museum